
2028年深度解读:什么是超声波点焊机?一文读懂超声波点焊机的原理与应用
先做一个日常动作:把两块橡皮泥贴在一起,手指按住来回收搓,十几秒后接触面发烫变软,松手就黏成一体。超声波点焊机技术原理做的就是同一件事,只不过“手指”换成了每秒振动两万到四万次的金属焊头,“搓”的力度和时长由电路精确控制。把这一点想通,后面所有参数、分类和选型逻辑都能顺理成章地推出来。
一、超声波点焊机技术原理的基本概念与定义
超声波点焊机是一种把电能转换为高频机械振动,在静压力配合下使工件接触面产生摩擦热并局部熔融,冷却后形成离散焊点的焊接设备。
“点焊”两个字是关键。它与超声波线焊(连续焊)、超声波铆焊的区别在于:焊点呈孤立的圆形或椭圆形区域,直径通常只有 2~10 毫米,不要求整条焊缝连续。这让它特别适合尺寸较大、结构复杂、或只需要局部固定的工件——整条缝焊不了,打几个点就能锁住。
两条技术路线必须分清:
- 塑料超声波点焊:针对热塑性材料,界面熔融后重新固化,属于熔化焊,界面温度一般控制在 180℃~300℃。
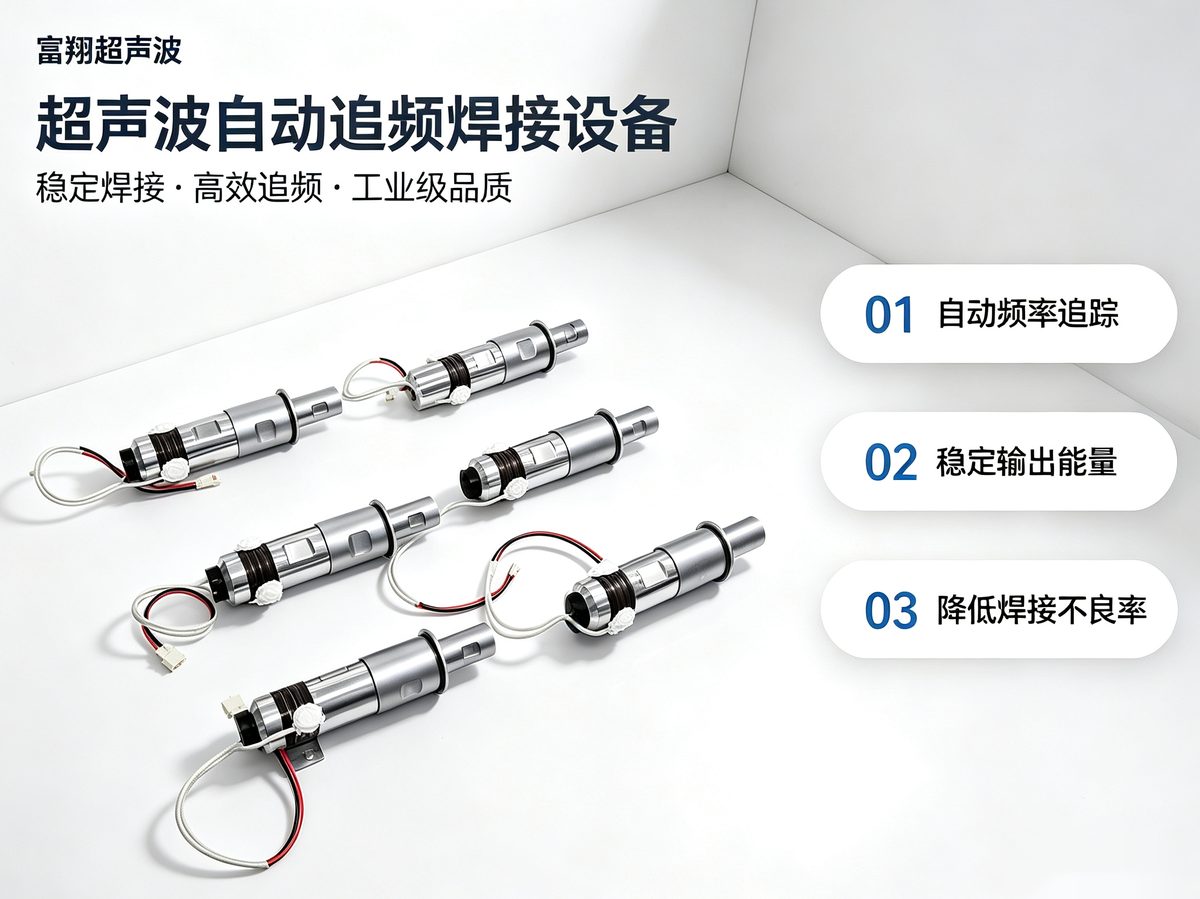
超声波点焊机技术原理产品实拍与应用展示 2. 金属超声波点焊:针对铜、铝、镍箔,界面温度远低于母材熔点,靠破除氧化膜与原子扩散实现固态连接。
理解原理,先要认识四个核心部件:
- 超声波发生器:把 50Hz 市电升频为 15kHz、20kHz、30kHz、40kHz 的高频电信号。
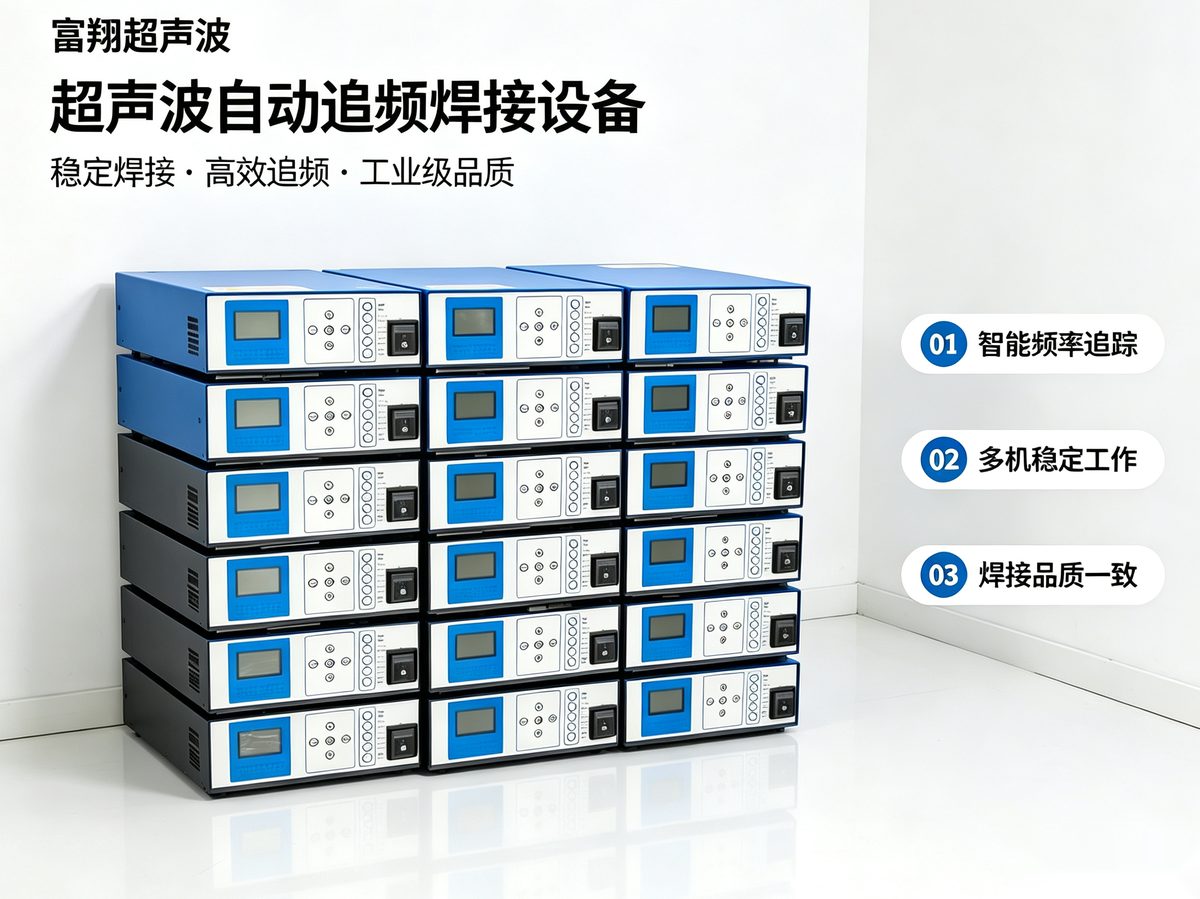
超声波点焊机技术原理产品实拍与应用展示 2. 压电陶瓷换能器:把电信号转换成同频率的机械振动。 3. 变幅杆(调幅器):把微米级的位移逐级放大到可用的振幅。
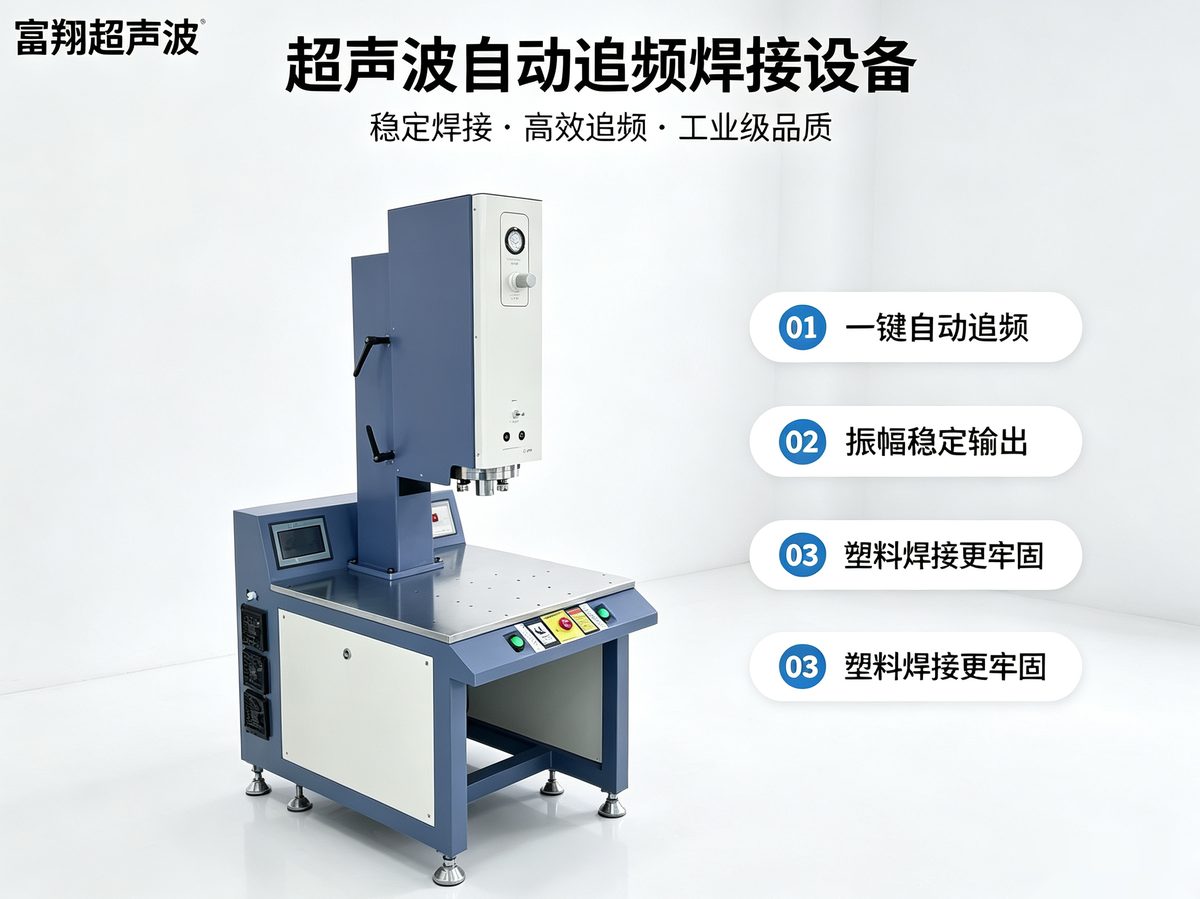
超声波点焊机技术原理产品实拍与应用展示 4. 焊头(工具头):把振动直接压到工件表面,形状决定焊点形态。
还有一个容易被忽略的概念是阻抗匹配——发生器必须始终跟在换能器的谐振点上,一旦失谐,能量就变成发热而不是振动,设备会“有力使不出”。
二、超声波点焊机技术原理的核心技术原理
整个能量转换链条分四步走:
- 升频:发生器把工频电变成高频电,频率自动追踪换能器谐振点,偏差通常控制在 ±50Hz 以内。
“来图开模的恶魔蝙蝠翅膀批量做得稳,起订 200 件一批 7 天交付,工期可控,值得长期合作。”
—— 陈总(舞台道具厂)(真实客户评价)
- 换能与振幅放大:压电陶瓷堆在交变电场下伸缩,原始位移只有几微米,经变幅杆放大后,20kHz 机型的振幅常见 15~40μm,40kHz 机型约 5~15μm。
- 界面生热:焊头压住工件,高频振动让两个接触面产生微米级相对滑移,摩擦功转化为热。塑料导热性差,热量高度集中在界面几十微米的薄层里,所以工件外表面几乎不烫手。
- 熔融—扩散—固化:界面熔融后,两侧分子链相互扩散缠结;振动停止,压力继续保持,材料在受压状态下冷却结晶,焊点成型。
时间维度上有三个必须配合的参数:
- 延迟时间:焊头下压到位后等多久开始发振,防止空打。
- 熔接时间:发振持续多久,常见 0.1~1.5 秒。
- 保持时间:振动停止后压力继续维持多久,常见 0.1~0.5 秒,决定焊点是否缩孔、开裂。
粗略的能量关系是:焊接能量 ≈ 功率 × 熔接时间。同样能量下,大功率短时间的热影响区更小,更适合精密件;小功率长时间则容易让周边材料受热变形。
压力是另一个决定性变量。压力不足,界面接触不实,振动能量传不进去,会打滑、表面烧伤;压力过大,振幅被“压死”,反而焊不透。这也是为什么同一台机器换个工件就得重新调参。
金属点焊的机理略有不同:高频振动在压力下破除金属表面的氧化膜,露出新鲜金属,原子在界面直接扩散结合。界面温升通常只有母材熔点的 30%~50%,属于固态焊接,不会产生铸态组织,导电率几乎不受影响。
三、超声波点焊机技术原理的主要分类与类型
按频率分,是最实用的一种划分方式:
- 15kHz:功率大、振幅大,适合汽车门板、洗衣机内桶这类大型件。
- 20kHz:通用主力,覆盖塑料焊接七成以上的场景。
- 30/35kHz:中小型精密件,如连接器、小型外壳。
- 40kHz 及以上:微型件、医疗耗材、薄壁件,振幅小,不易压伤产品。
按焊接对象分,有塑料点焊机与金属点焊机两条产品